产品中心
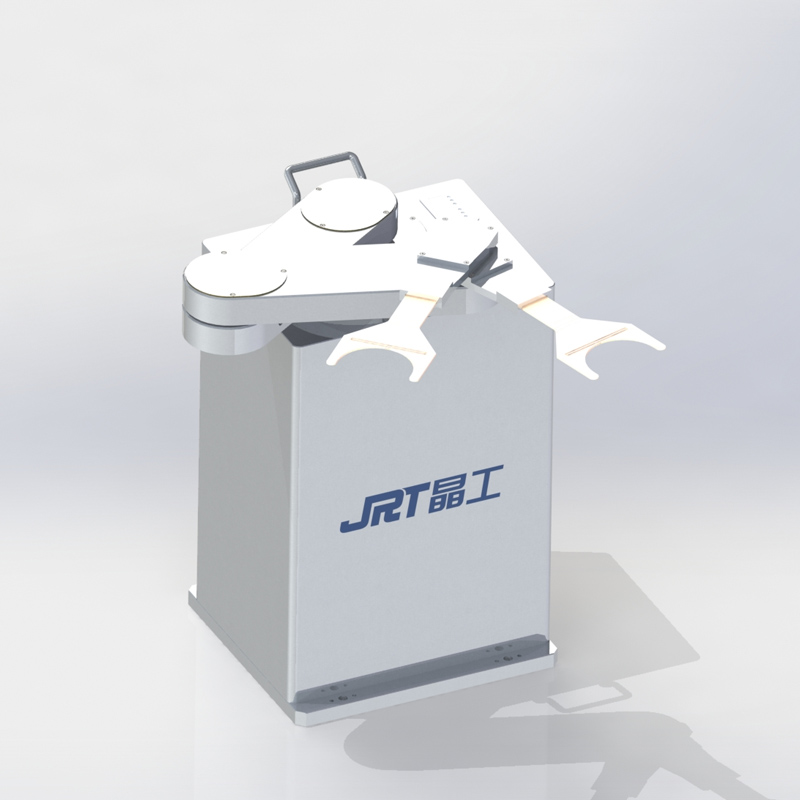
本产品为单臂双手指多关节型洁净机器人,主要用于晶圆加工、检测等过程中的搬运,传送。适用于2/4/6/8/12寸等尺寸晶圆,具有高精度,高稳定性,高洁净度等特点。产品可根据晶圆形状,尺寸,材质生产需求进行定制化服务。
机械手臂标准臂长:160mm,210mm,280mm (可定制)
全轴采用绝对值编码器规格的AC伺服电机
S曲线加减速控制方式能够高速,高精度地搬运晶圆
晶圆固定方式:真空吸附式,下托式,边缘夹持式,伯努利非接触式
手指材质:CFRP(碳纤维),铝合金,高纯度陶瓷等多种可选材质
手指可翻转,可以针对被搬运物体种类,设备布局等要求提供最优的手指
| 大气晶圆机器人(单臂双手指) | |||
| 机械手臂规格 | STX-1280 | ||
| 被搬运物 | 2/4/6/8/12寸标准尺寸晶圆、玻璃基板。(可定制) | ||
| 晶圆吸附方式 | 真空吸附式,下托式,边缘夹持式,伯努利非接触式 | ||
| 重复性精度 | 士0.1mm以内 | ||
| 机械结构格式 | 水平多关节、控制轴:5轴 | ||
| 电机类型 | 伺服电机 | 额定负载 | 0.5kg |
| 可动范围(手臂第3关节中心基准) | 被搬送物体中心到达距离 893mm | 旋转角度(0轴) 340度 | 升降(Z轴) 320mm |
| 搬运速度(平均) | 手臂(R轴) 570 mm/sec | 旋转角度(0轴) 220度/sec | 升降(Z轴) 200 mm/sec |
| 搬运速度(最大) | 手臂(R轴) 1140 mm/sec | 旋转角度(轴) 270度/sec | 升降(Z轴) 250 mm/sec |
| 洁净度 | ISO标准Class1-3(驱动结构内部独立排气条件下) | ||
| 厂务 | 电源:单相AC220V±10%2KVA 真空:优于-53kPa(使用真空吸附式手指) | ||
| 质量 | 机械手臂体大约37kg | ||
上一个:大气晶圆机器人JXT-2000
下一个:没有更多了!